 2023-03-24 09:36:17
By


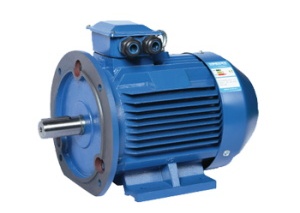
Có nhiều loại động cơ đồng bộ nam châm vĩnh cửu , có thể được chia thành động cơ đồng bộ nam châm vĩnh cửu sóng sin và động cơ đồng bộ nam châm vĩnh cửu sóng hình thang theo dạng sóng của sức điện động cảm ứng trong cuộn dây stato. Trong cấu trúc bảo trì màn hình cảm ứng trong thành phần thiết bị máy công cụ, stato của động cơ đồng bộ nam châm vĩnh cửu sóng sin được sử dụng bao gồm các cuộn dây ba pha và lõi sắt. Các cuộn dây phần ứng thường được mắc theo hình chữ Y và sử dụng các cuộn dây phân bố khoảng cách ngắn: từ trường khe hở không khí được thiết kế dạng sóng sin để tạo ra sức điện động ngược dạng sóng sin; rôto sử dụng nam châm vĩnh cửu thay vì kích thích điện.
Hiện nay, chủ yếu có hai phương pháp điều khiển động cơ đồng bộ ba pha, một là loại điều khiển khác (còn gọi là điều khiển vòng hở tần số); loại còn lại là loại tự điều khiển (còn gọi là điều khiển vòng kín tần số). Phương pháp điều khiển khác chủ yếu điều chỉnh tốc độ của rôto bằng cách điều khiển độc lập tần số của nguồn điện phần N#I. Nó không cần biết thông tin vị trí của rôto và thường sử dụng sơ đồ điều khiển vòng hở với tỷ số điện áp-tần số không đổi. Động cơ đồng bộ nam châm vĩnh cửu tự điều khiển cũng điều chỉnh tốc độ rôto bằng cách thay đổi tần số của nguồn điện bên ngoài. Không giống như loại điều khiển khác, sự thay đổi tần số của nguồn điện bên ngoài có liên quan đến thông tin vị trí của rôto. Tốc độ rôto càng cao thì tần số cấp điện cho stato càng cao. Tốc độ rôto được điều chỉnh bằng cách thay đổi tần số của điện áp (hoặc dòng điện) đặt vào cuộn dây stato.
Do động cơ đồng bộ tự điều khiển không gặp vấn đề lệch pha, dao động như động cơ đồng bộ được điều khiển khác, đồng thời nam châm vĩnh cửu của động cơ đồng bộ nam châm vĩnh cửu không có chổi than và cổ góp làm giảm âm lượng và chất lượng của rôto và cải thiện tốc độ phản hồi và phạm vi tốc độ của hệ thống, vì vậy chúng tôi sử dụng động cơ đồng bộ nam châm vĩnh cửu AC tự điều khiển. Khi nguồn điện đối xứng ba pha được thêm vào cuộn dây đối xứng ba pha, từ trường stato quay đồng bộ sẽ tự nhiên được tạo ra. Tốc độ quay của rôto động cơ đồng bộ được đồng bộ hóa chặt chẽ với tần số của nguồn điện bên ngoài và không liên quan gì đến kích thước của tải.
Nguyên lý hoạt động của động cơ PMSM tương tự như động cơ đồng bộ. Động cơ PMSM hiện nay được sử dụng rộng rãi, và giống như động cơ cảm ứng, chúng thường được dùng trong động cơ AC. Đặc điểm của chúng là: trong quá trình hoạt động ổn định, có mối quan hệ không đổi giữa tốc độ quay của rôto và tần số lưới điện n=ns=60f/p, trong đó ns được gọi là tốc độ đồng bộ. Nếu tần số lưới điện không đổi, tốc độ của động cơ đồng bộ sẽ không đổi ở trạng thái ổn định bất kể tải trọng lớn hay nhỏ.
Hoạt động như một máy phát điện là chế độ vận hành quan trọng nhất của động cơ đồng bộ và hoạt động như một động cơ là một chế độ vận hành quan trọng khác của động cơ đồng bộ. Hệ số công suất của động cơ đồng bộ có thể được điều chỉnh. Trong những trường hợp không cần điều chỉnh tốc độ, việc áp dụng động cơ đồng bộ lớn có thể cải thiện hiệu suất vận hành. Trong những năm gần đây, động cơ đồng bộ nhỏ đã được sử dụng trong động cơ không đồng bộ có tần số thay đổi, còn được gọi là động cơ cảm ứng, là động cơ xoay chiều tạo ra mô-men điện từ thông qua sự tương tác của từ trường quay trong khe hở không khí và dòng điện cảm ứng của cuộn dây rôto, từ đó thực hiện việc chuyển đổi năng lượng cơ điện thành năng lượng cơ học.
① Thiết lập từ trường chính của động cơ chiều: Cuộn dây kích thích được cung cấp dòng điện kích thích DC để thiết lập từ trường kích thích giữa các cực, tức là thiết lập từ trường chính.
② Dây dẫn mang dòng điện của động cơ chiều: Cuộn dây phần ứng đối xứng ba pha đóng vai trò như một cuộn dây nguồn và trở thành vật mang điện thế cảm ứng hoặc dòng điện cảm ứng.
③ Chuyển động cắt của động cơ chiều: động cơ chính kéo rôto quay (cơ năng đầu vào cho động cơ), từ trường kích thích giữa các cực quay cùng với trục và cắt cuộn dây pha mùa đông của stato theo trình tự (tương đương với dây dẫn của cuộn dây đảo ngược cắt trường kích thích)
④ Tạo ra điện thế xoay chiều của động cơ chiều: Do chuyển động cắt tương đối giữa cuộn dây phần ứng và từ trường chính, một điện thế xoay chiều đối xứng ba pha với những thay đổi định kỳ về kích thước và hướng sẽ được tạo ra trong cuộn dây phần ứng. Nguồn AC có thể được cung cấp thông qua dây dẫn.
⑤ Sự luân phiên và đối xứng của động cơ chiều: Do từ trường quay có cực tính xen kẽ nên cực tính của điện thế cảm ứng xen kẽ nhau và sự đối xứng ba pha của điện thế cảm ứng được đảm bảo do tính đối xứng của cuộn dây phần ứng.